AI-Galingas visų{1}}vietovių robotas, skirtas nuolatiniam patikrinimui ir saugumui
Pramoniniams objektams dažnai reikia reguliariai tikrinti didelius plotus, sudėtingą reljefą ir potencialiai pavojingą aplinką. Pasitikėjimas vien rankiniu patruliavimu gali apsunkinti nuolatinį tikrinimą, ypač kai vietose yra nelygios žemės, apribotos zonos arba pasikartojančios stebėjimo užduotys.
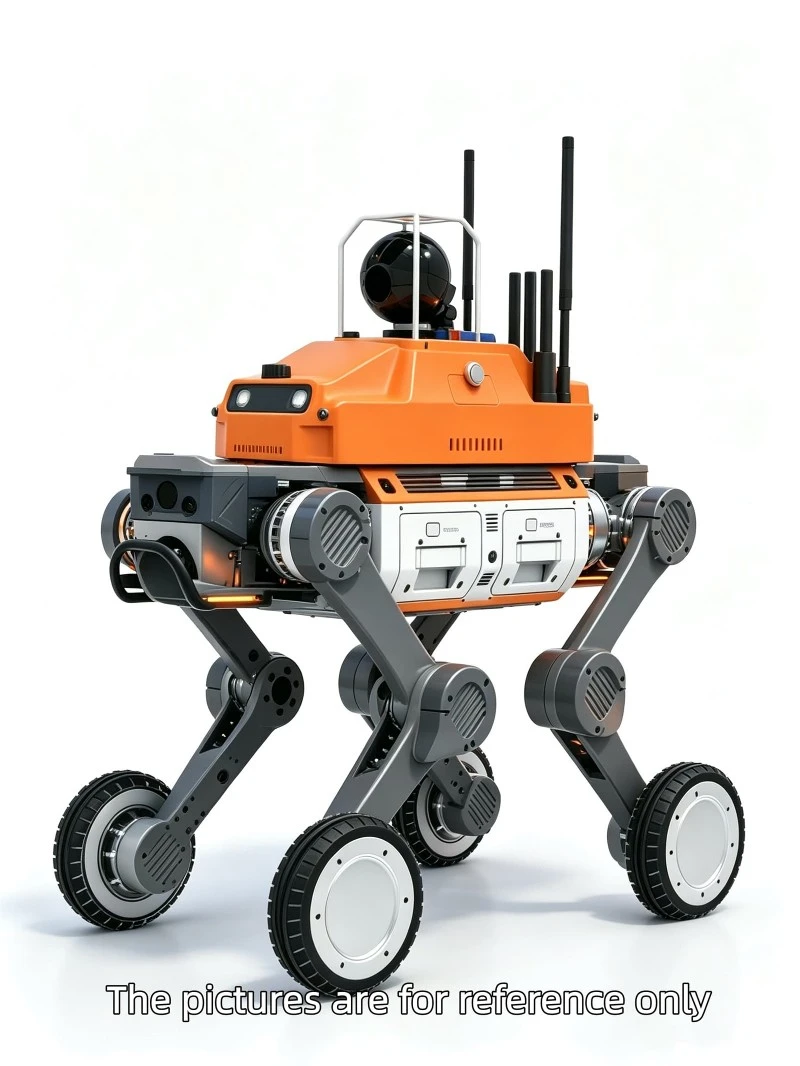
„Smart Wheeled{0}}Legged Inspection Robot“ apjungia ratų mobilumą ir judėjimą kojomis, kad būtų lanksti pramoninės apžiūros, saugumo patruliavimo ir infrastruktūros stebėjimo platforma. Jo hibridinis mobilumo dizainas sujungia judėjimo ratais efektyvumą ir judėjimo kojomis prisitaikymą prie reljefo, leidžiantį robotui aprėpti įvairių tipų darbo aplinkas.
Su LiDAR, panoraminėmis kameromis, ultragarso jutikliais ir dujų aptikimo galimybėmis robotas gali rinkti įvairių tipų aplinkos informaciją, judėdamas per tikrinimo zonas. AI-pagrįsti regėjimo algoritmai gali padėti nustatyti galimus pavojus ir neįprastas sąlygas, padėdami tikrinimo komandoms geriau suvokti situaciją.

Pagrindinės savybės
Ratų{0}}Kojų integracija visiems-vietovei
Integruota rato{0}}kojų konstrukcija sujungia judėjimo ratais greičio pranašumus ir judėjimo kojomis pritaikomumą.
Tai leidžia robotui valdyti įvairesnę reljefo ir tikrinimo aplinką, o ne apsiriboti plokščiais paviršiais. Tai gali būti taikoma pramoniniams objektams, infrastruktūros zonoms, miesteliams ir kitoms vietoms, kur gali skirtis reljefo sąlygos.
Kelių{0}}jutiklių sintezė pavojaus aptikimui
Robotas integruoja kelias jutimo technologijas, įskaitant:
LiDAR
Panoraminės kameros
Ultragarsiniai jutikliai
Dujų detektoriai
Derindamas skirtingus informacijos šaltinius, robotas gali geriau suprasti aplinką ir padėti atlikti patikrinimo užduotis, kurioms reikalingas vizualinis ir aplinkos stebėjimas.
AI-Galima patikra
AI regėjimo algoritmai gali analizuoti patikrinimo informaciją realiuoju laiku ir padėti nustatyti galimus pavojus ar neįprastas sąlygas.
Tai gali sumažinti įprasto stebėjimo, kurį reikia atlikti rankiniu būdu, skaičių ir suteikti tikrinančiam personalui savalaikės informacijos, kad būtų galima atlikti tolesnius veiksmus{0}}.
Pažangus patikrinimų valdymas
Robotas sukurtas taip, kad palaikytų visą tikrinimo darbo eigą nuo aplinkos suvokimo iki sprendimų{0}}priėmimo ir vykdymo.
Patikrinimo duomenys gali būti perduodami realiu laiku, o automatinis ataskaitų generavimas gali padėti organizuoti patikrinimo rezultatus ir supaprastinti tolesnę analizę.
Išplėstinė ištvermė ir autonominis veikimas
Sistema naudoja dvigubą{0}}baterijų konfigūraciją su keičiamu{1}}konstrukcija. Tai palaiko nepertraukiamą veikimą, nes baterijos gali būti keičiamos nesustabdant viso tikrinimo proceso.
Kartu su didelio{0}}tikslumo SLAM ir dinaminiu kelio planavimu robotas sukurtas taip, kad palaikytų autonominius tikrinimo maršrutus ir nuolatines stebėjimo operacijas.


Produkto parametrai
Medžiaga: aliuminio lydinys + didelio -stiprumo inžinerinis plastikas
Matmenys (stovint): 920 mm (ilgis) × 510 mm (plotis) × 880 mm (aukštis)
Svoris: 50kg
Baterija: 54 V, 9,35 Ah × 2 dvigubo-baterijų sistema, palaiko karšto- keitimą
Operacija Ištvermė: Didesnis arba lygus 3,5 val
Vairavimo sistema: elektra varoma ratinė{0}}keturkampė sistema
Galimybė įveikti kliūtis: Nepertraukiamo laipiojimo aukštis (laiptais) Didesnis arba lygus 25 cm; Maksimalus laipiojimo vienu{1}}žingsniu aukštis, didesnis arba lygus 50 cm
Laipiojimo gebėjimas: nuolydis didesnis arba lygus 45 laipsniams; laiptai ±45 laipsniai
Maksimalus greitis: Didesnis arba lygus 6 m/s
Mobilumo funkcijos: palaiko kelis judėjimo režimus, įskaitant žingsniavimą, riedėjimą ir šliaužimą; gali judėti pirmyn/atgal/šon{0}}ir suktis vietoje; palaiko kelio sąnario laikysenos reguliavimą; pritaikomas įvairioms vietovėms, tokioms kaip žvyras, asfaltas, žolė, smėlis, miško grindys ir statybinės šiukšlės
Darbinė temperatūra: -20 laipsnių ~55 laipsnių
Apsaugos įvertinimas: bent IP65
Dvipusis{0}}garsas: Įrengtas balso sąveikos modulis nuotoliniam dvipusiam ryšiui -neleisti
Suvokimo sistema: palaiko matomą šviesą ir terminį vaizdą, kelių{0}}dujų aptikimą, temperatūros ir drėgmės jutimą, kelių-faktorių aptikimą, 360 laipsnių erdvinį vaizdą, aplinkos suvokimą, 3D žemėlapių sudarymą, autonominę navigaciją, padėties nustatymą ir kliūčių vengimą
Komunikacijos modulis: Gigabit Ethernet, -C tipo sąsaja, 5G viešasis tinklas / privatus tinklas / Wi-Fi, palaiko dvigubą perdavimą ir priėmimą
Rankinė valdymo stotis: tinkinamas ekrano dydis su didele raiška; palaiko Wi-Fi, Bluetooth ir Gigabit Ethernet; su USB 3.0, HDMI, SIM kortelės lizdu, mikrofonu ir kitomis išorinėmis sąsajomis; įgalina roboto judesių valdymą ir naudingojo krovinio modulio veikimą; palaiko HD vaizdo stebėjimą realiuoju laiku, įrašymą ir roboto būsenos, pvz., akumuliatoriaus lygio, signalo stiprumo ir dujų tankio, rodymą.
Programinės įrangos diegimas: palaiko{0}}duomenų perdavimą realiuoju laiku (įskaitant, bet neapsiribojant vaizdo įrašo, veikimo būsenos ir padėties nustatymo duomenis) į nurodytas skaitmenines platformas
Visi pritaikymai yra įmanomi pagal jūsų pageidavimus!


Tipinės tikrinimo užduotys
„Smart Wheeled{0}}Legged Inspection Robot“ gali palaikyti įvairias pasikartojančias ir daug duomenų reikalaujančias{1}}patikrinimo užduotis, įskaitant:
Įprastas pramonės objektų patruliavimas
Aplinkos būklės stebėjimas
Dujų aptikimas
Vizuali apžiūra
Galimo pavojaus nustatymas
Perimetro stebėjimas
Infrastruktūros apžiūra
Autonominiai patruliavimo maršrutai
Patikrinimo duomenų rinkimas
Nuolatinis saugumo stebėjimas
Tiksli jutiklio ir tikrinimo konfigūracija gali būti pritaikyta pagal taikymo reikalavimus.
Taikymo scenarijai
Energetikos objektų apžiūra
Energetikos įrenginiuose dažnai yra didelės veiklos zonos ir įranga, kurią reikia reguliariai tikrinti.
Apžiūros robotas su ratu{0}}kojomis gali patruliuoti nustatytais maršrutais rinkdamas vaizdinę, aplinkos ir erdvinę informaciją. Tai gali padėti tikrinimo grupėms nuolat stebėti zonas, tuo pačiu sumažinant personalo poreikį pakartotinai patruliuoti.
Smart City ir Campus Security
Robotas taip pat gali būti naudojamas įprastiniam patruliavimui ir stebėjimui miesteliuose, viešosiose patalpose ir kitose valdomose aplinkose.
Panoraminės kameros ir AI{0}}pagrįsta vizualinė analizė gali padėti nustatyti neįprastas sąlygas ir suteikti nuotoliniam personalui papildomos situacijos informacijos.
Transporto ir vandens infrastruktūra
Transporto ir vandens infrastruktūra gali apimti dideles sritis, kuriose būtina reguliariai tikrinti.
Roboto autonominės navigacijos, kelių{0}}jutiklių suvokimo ir viso-vietovės mobilumo derinys leidžia atlikti patikrinimo scenarijus, kai vien stacionari stebėjimo įranga gali neužtikti pakankamai aprėpties.
Nuo suvokimo iki patikrinimų valdymo
Pagrindinis šio tikrinimo roboto privalumas yra tas, kad jis nėra sukurtas tik kaip mobilios kameros platforma.
Jo veikimo koncepcija atitinka suvokimo - Sprendimo - vykdymo darbo eigą.
Robotas renka informaciją per kelis jutiklius, apdoroja tikrinimo duomenis naudodamas išmaniuosius algoritmus ir palaiko atitinkamą tikrinimo darbo eigą. Duomenų perdavimas realiuoju laiku ir automatinis ataskaitų generavimas gali dar labiau sujungti lauko apžiūrą su nuotoliniu valdymu.
Šis metodas gali būti ypač naudingas organizacijoms, norinčioms pereiti nuo periodinio patruliavimo rankiniu būdu prie nuolatinių ir duomenimis pagrįstų{0}}patikrinimo operacijų.
Kodėl verta naudoti ratinį{0}}kojinį tikrinimo robotą?
Tradiciniai ratiniai tikrinimo robotai gali būti veiksmingi ant santykinai lygaus paviršiaus, o grynai kojuoti robotai sukurti taip, kad būtų lengviau prisitaikyti prie reljefo.
Ratinėje{0}}kojuotoje platformoje derinamos abiejų metodų savybės.
Tikrinimo grupėms tai gali būti:
Didesnis mobilumas kintančioje vietovėje
Kelių{0}}jutiklių aplinkos suvokimas
Sumažėjusi priklausomybė nuo rankinio įprasto patruliavimo
Darnesni tikrinimo maršrutai
Nuotolinė prieiga prie patikrinimo informacijos
Nuolatinio stebėjimo palaikymas
Geresnis patikrinimo duomenų organizavimas
Tinkamiausia konfigūracija priklauso nuo objekto, reljefo, tikrinimo užduočių ir reikalingų jutiklių.
Jutiklio ir naudingosios apkrovos konfigūracija
Robotas gali būti sukonfigūruotas pagal numatomos tikrinimo programos reikalavimus.
Galimos platformos palaikomos tikrinimo funkcijos apima:
3D erdvinis suvokimas su LiDAR
Panoraminis vizualinis stebėjimas
Ultragarsinis jutimas
Dujų aptikimas
AI-pagrįstas vizualinis patikrinimas
Duomenų{0}}perdavimas realiuoju laiku
Autonominė navigacija
„Astral Route“ gali padėti klientams įvertinti tinkamą roboto konfigūraciją pagal tikslinę aplinką ir tikrinimo tikslus.
DUK
Kas yra išmanusis{0}}kojuotas tikrinimo robotas?
Tai išmani mobili tikrinimo platforma, kurioje mobilumas ratais ir kojomis suderinamas su kelių{0}}jutikliu suvokimu, AI-pagrįsta patikra ir autonominės navigacijos galimybėmis.
Kokios pramonės šakos gali naudoti šį tikrinimo robotą?
Produktas skirtas naudoti, įskaitant energijos įrenginius, išmaniųjų miestų ir miestelių aplinką, transporto infrastruktūrą ir vandens infrastruktūrą. Kitos pramoninės apžiūros programos taip pat gali būti įvertintos pagal vietos reikalavimus.
Kokius jutiklius gali naudoti robotas?
Produkto medžiagoje aprašyta platforma integruoja LiDAR, panoramines kameras, ultragarsinius jutiklius ir dujų aptikimo galimybes.
Ar gali atlikti savarankišką patikrinimą?
Robotas sukurtas naudojant didelio-tikslumo SLAM ir dinaminį kelio planavimą, kad būtų palaikoma autonominė apžiūra ir navigacija.
Ar robotas gali veikti nuolat?
Dviejų{0}}baterijų sistema su nuolat keičiamu-konstrukcija skirta palaikyti ilgalaikes ir nepertraukiamas tikrinimo operacijas, tuo pačiu sumažinant trukdžius.
Ar tikrinimo konfigūraciją galima pritaikyti?
Tinkamą jutiklio ir naudingosios apkrovos konfigūraciją galima pasirinkti atsižvelgiant į tikrinimo aplinką ir reikalingas užduotis. Klientai gali susisiekti su „Astral Route“ ir aptarti konkrečią jų taikymo sritį.
Ar jis gali pakeisti rankinio tikrinimo komandas?
Robotas geriau laikomas įrankiu, padedančiu tikrinančiam personalui, o ne automatiškai pakeičiančiu visus žmogaus tikrinimo darbus. Jis gali atlikti pasikartojančias patruliavimo ir{1}}duomenų rinkimo užduotis, o personalas lieka atsakingas už aiškinimą, tikrinimą ir tolesnius veiksmus.
Susiję robotų sprendimai
Atraskite daugiau robotų platformų iš Astral Route:
A31 Pioneer Rescue keturkojis robotas Visos-Avarinės pagalbos keturkampis robotas
Gaisrinis keturkojis robotas Pažangus tikrinimo keturkojis robotas
Robotas šuo pramoninei apžiūrai Stebėtas robotas, skirtas operacijoms pavojingoje aplinkoje
Pateikite išmaniojo tikrinimo roboto konfigūracijos užklausą
Ieškote autonominio tikrinimo roboto energetikos objektui, infrastruktūros objektui, miesteliui ar kitai sudėtingai aplinkai?
„Astral Route“ gali padėti įvertinti reikiamą mobilumą, jutiklius ir tikrinimo funkcijas pagal jūsų programą.
Susisiekite su mumis ir aptarkite išmaniojo{0}}ratinio tikrinimo roboto reikalavimus.
Populiarus Žymos: išmanusis ratinis{0}}kojų tikrinimo robotas pramoniniam patikrinimui, Kinijos išmanusis ratinis{1}}kojų tikrinimo robotas, skirtas pramoninės patikros gamintojams, tiekėjams, gamykloms